Unitree G1 - Comp | Humanoïde robot | Wedstrijdversie

Varianten: Voetbal
Humaangedreven humanoïde robot voor RoboCup met hoge voortbewegingssnelheid en elite stabiliteit
De G1-Comp is een humanoïde robot van 35 kg met 25-45 vrijheidsgraden en een kniekoppel van 120 Nm, waardoor snelle acceleratie, stabiele bochten en schokabsorptie mogelijk zijn. Het opvouwbare frame, van 1320 × 450 × 200 mm tot 690 × 450 × 300 mm, ondersteunt transport en wendbaarheid op het veld. Hij bereikt een sprintsnelheid van 3,3 m/s en behoudt een pitch-roll stabiliteit van ±2° op oneffen terrein. LIVOX MID-360 LiDAR RealSense dieptezicht en YOLO11 stadiondetectie maken het mogelijk om kaarten te maken, doelen te volgen en tegenstanders te lokaliseren.
Het software-ecosysteem omvat een Jetson Orin NX-module met 100-157 TOPS AI-rekenkracht, het unitree_rl_gym RL-framework, Isaac Gym- en Mujoco-simulatiepipelines en een speciale RoboCup SDK met API's voor bewegingsbesturing, ruimtelijke positionering, beeldverwerking en integratie van wedstrijdregels. Dubbele encodergewrichten verbeteren de precisie, terwijl snel verwisselbare batterijen ongeveer 2 uur continu gebruik mogelijk maken met ondersteuning voor snelladen.
Ideaal voor RoboCup-wedstrijdteams, onderzoeksgroepen op het gebied van voortbeweging, laboratoria voor reinforcement learning en ontwikkelaars die behoefte hebben aan snelle humanoïde autonomie in dynamische omgevingen met meerdere agenten.
Hoogtepunten
25 DOF voor competitierobotica
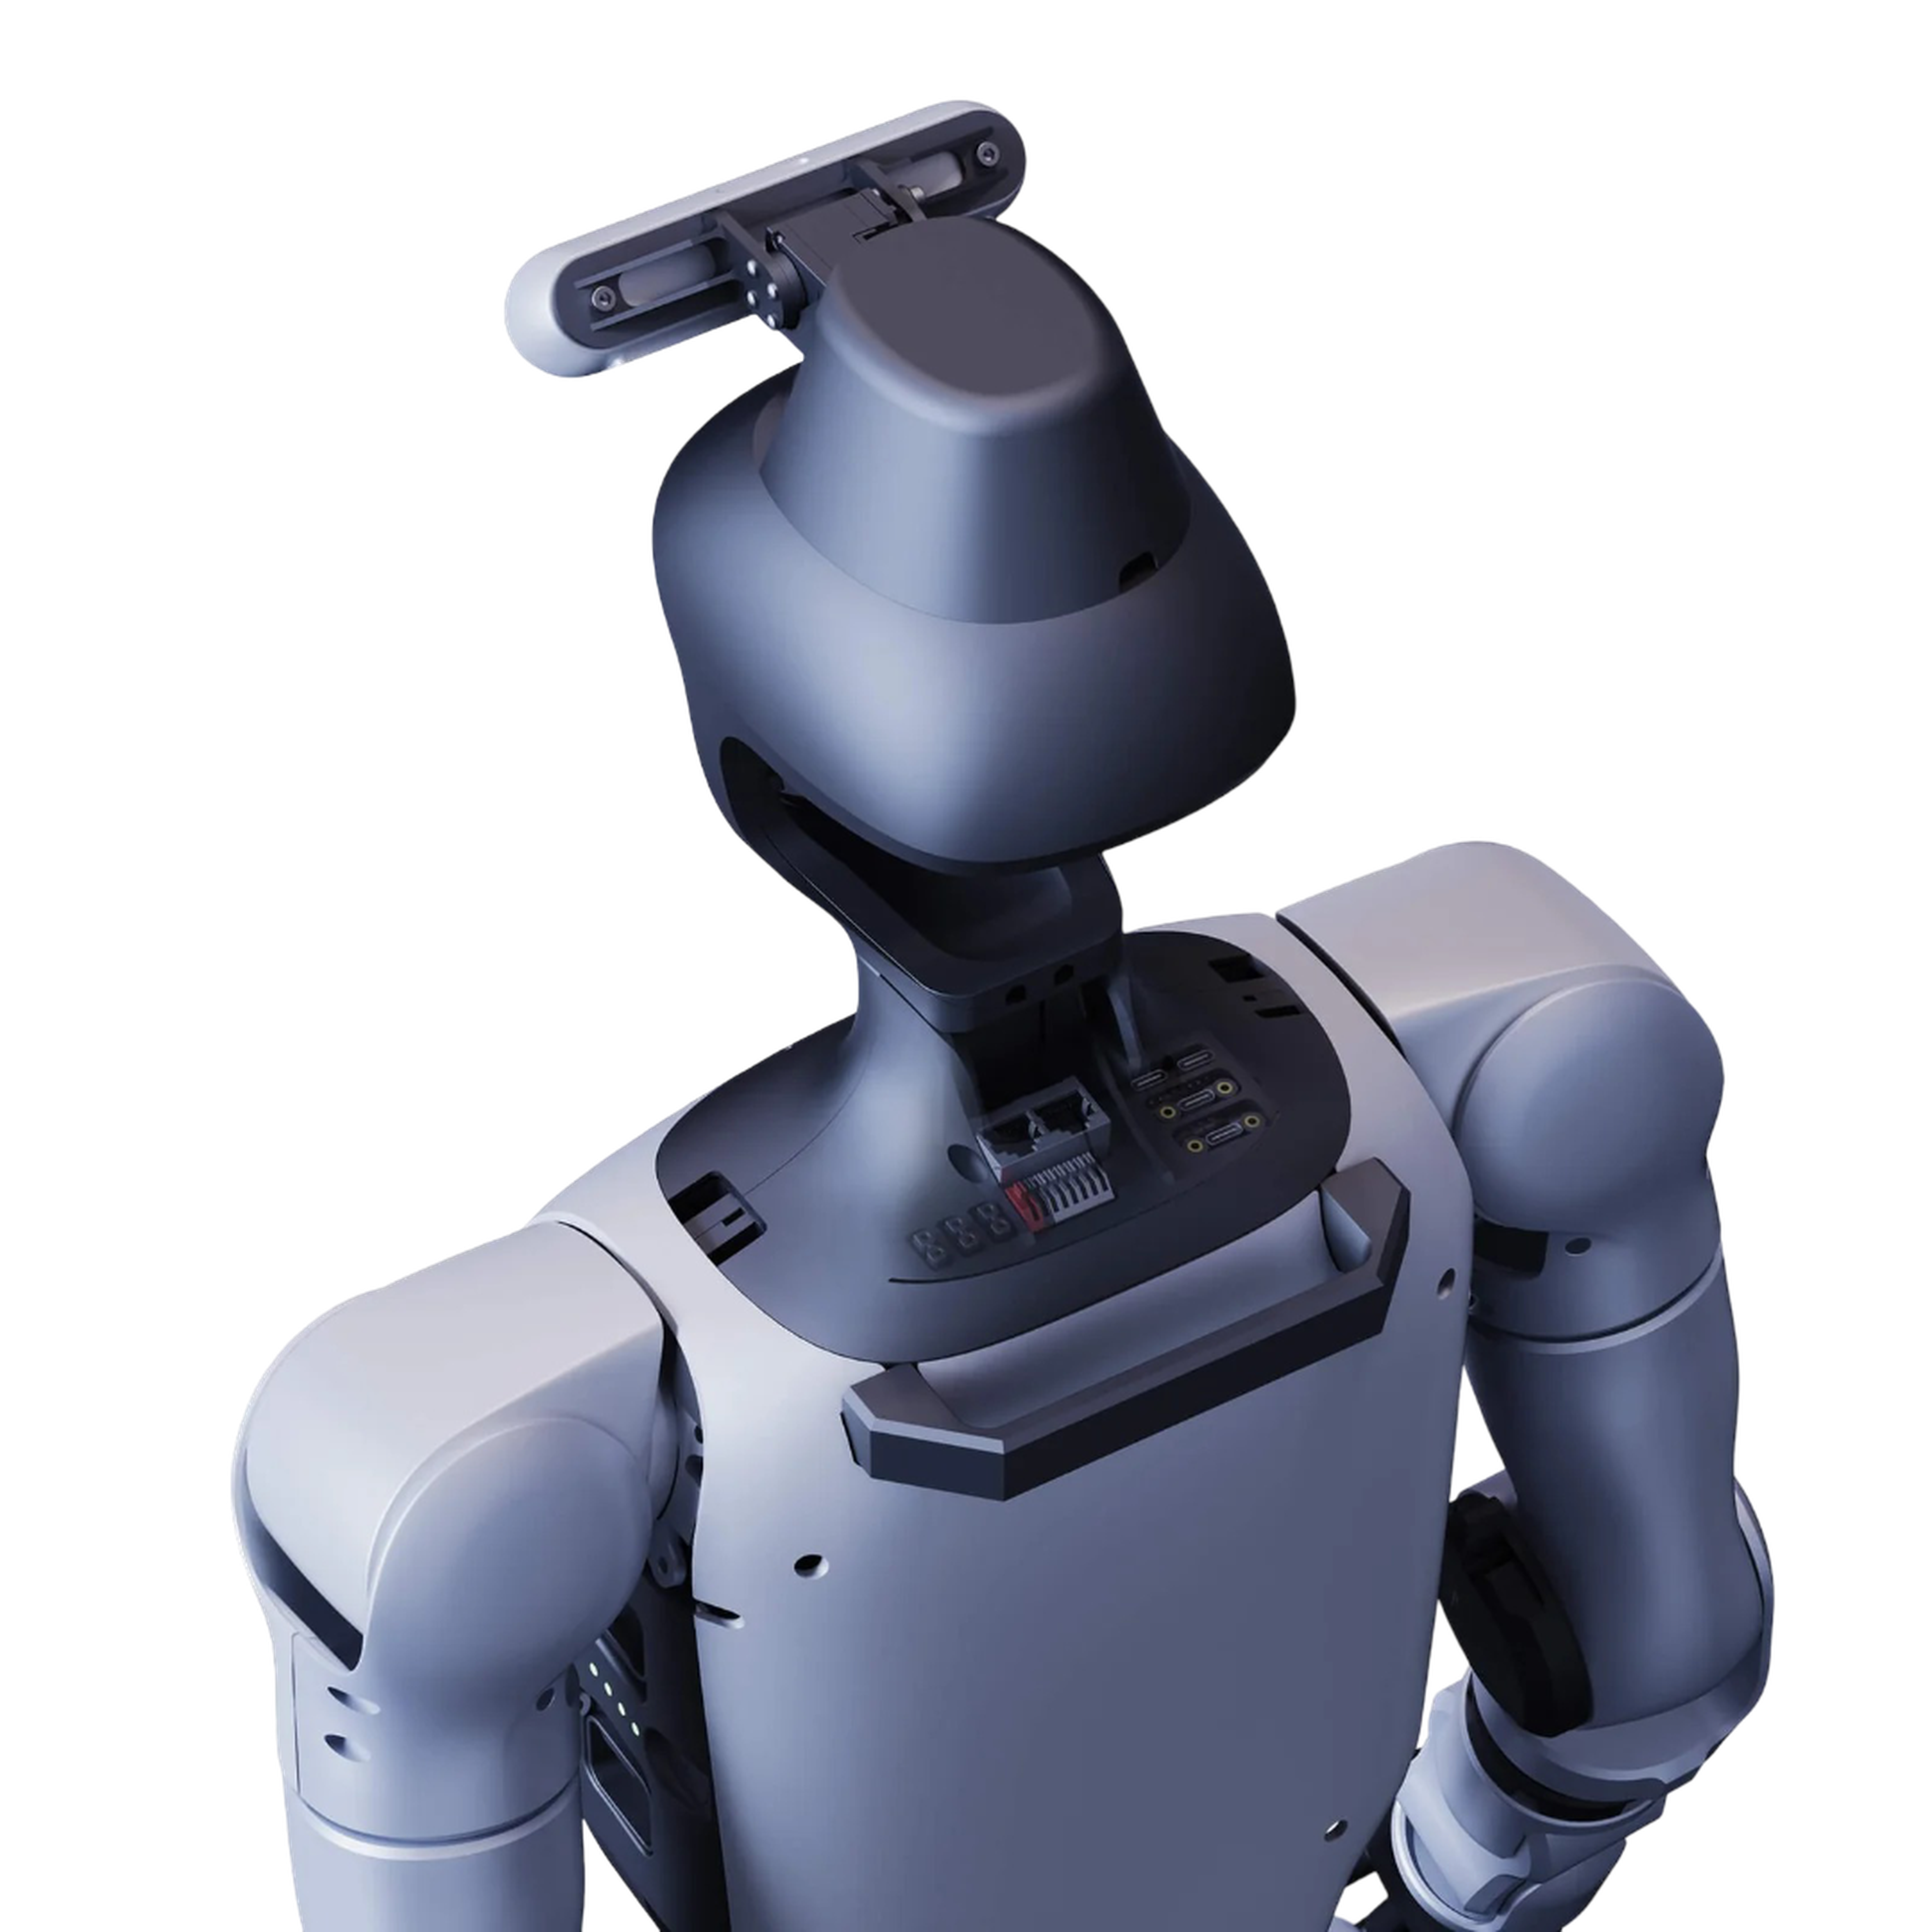
De Unitree G1 Comp heeft in de aangeboden configuratie 25 vrijheidsgraden. Elk been beschikt over zes vrijheidsgraden, elke arm over vijf, aangevuld met één taillegewricht en twee actieve hoofdgewrichten. De humanoïde robot is 1.320 mm hoog en meet rechtopstaand 1.320 × 450 × 200 mm. Het maximale kniekoppel bedraagt 120 N·m, terwijl de armen een maximaal draagvermogen van ongeveer 3 kg ondersteunen. De tweassige kop maakt actieve positionering van de sensoren tijdens dynamische bewegingen mogelijk. Met zijn 25-DOF-configuratie biedt de G1 Comp de mobiliteit die nodig is voor humanoïde voortbeweging, robotvoetbal en de ontwikkeling van eigen bewegingsregelstrategieën.
100 TOPS en RoboCup SDK voor autonome robotica
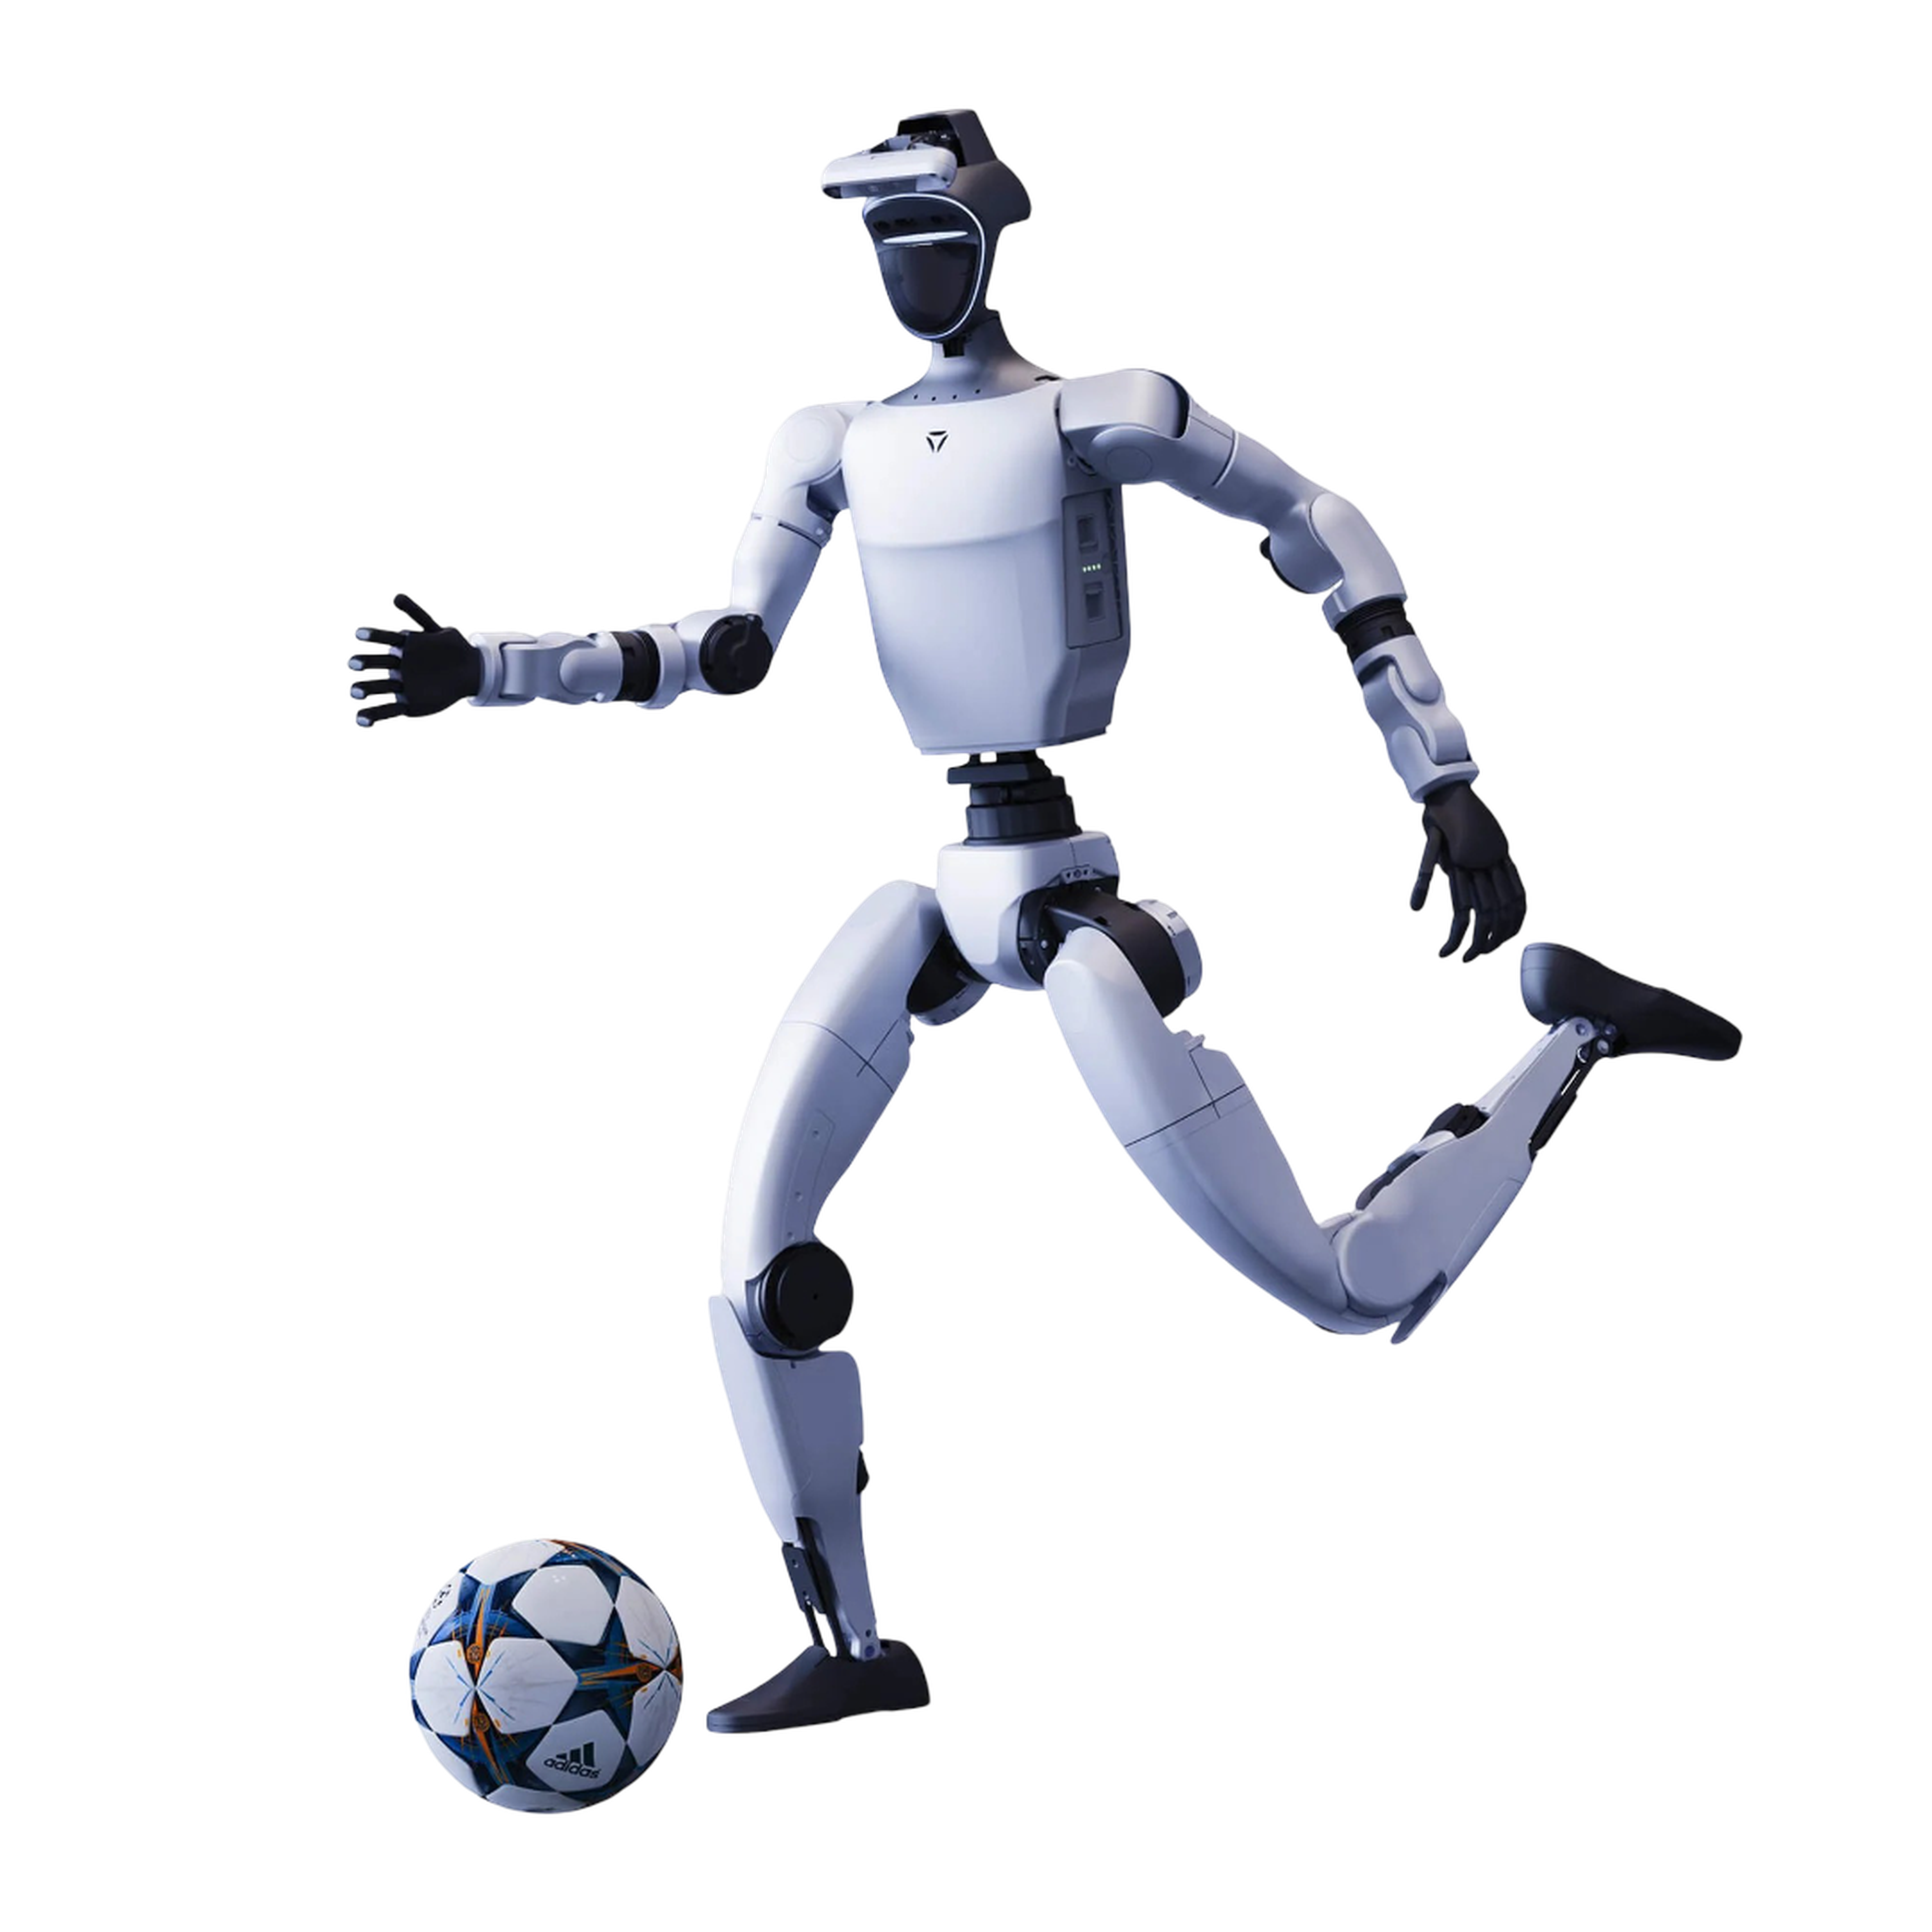
Voor AI- en perceptietaken is de Unitree G1 Comp uitgerust met een NVIDIA Jetson Orin NX development compute unit die 100 TOPS levert. Unitree combineert dit rekenplatform met YOLO11 en een RoboCup SDK die speciaal is ontwikkeld voor competitiegerichte robotica-applicaties. De Visual Recognition API biedt functionaliteit voor computervisie, terwijl de Spatial Positioning API monoculaire geometrische positionering en binoculaire dieptepositionering ondersteunt. Via de Motion Control API kunnen perceptie- en positiegegevens rechtstreeks in de bewegingsregeling van de robot worden opgenomen. Het platform beschikt daarnaast over 3D-LiDAR en een dieptecamera. Zo kunnen ontwikkelaars perceptie, positionering en bewegingsregeling op één robotplatform combineren.
Reinforcement learning en Sim2Real
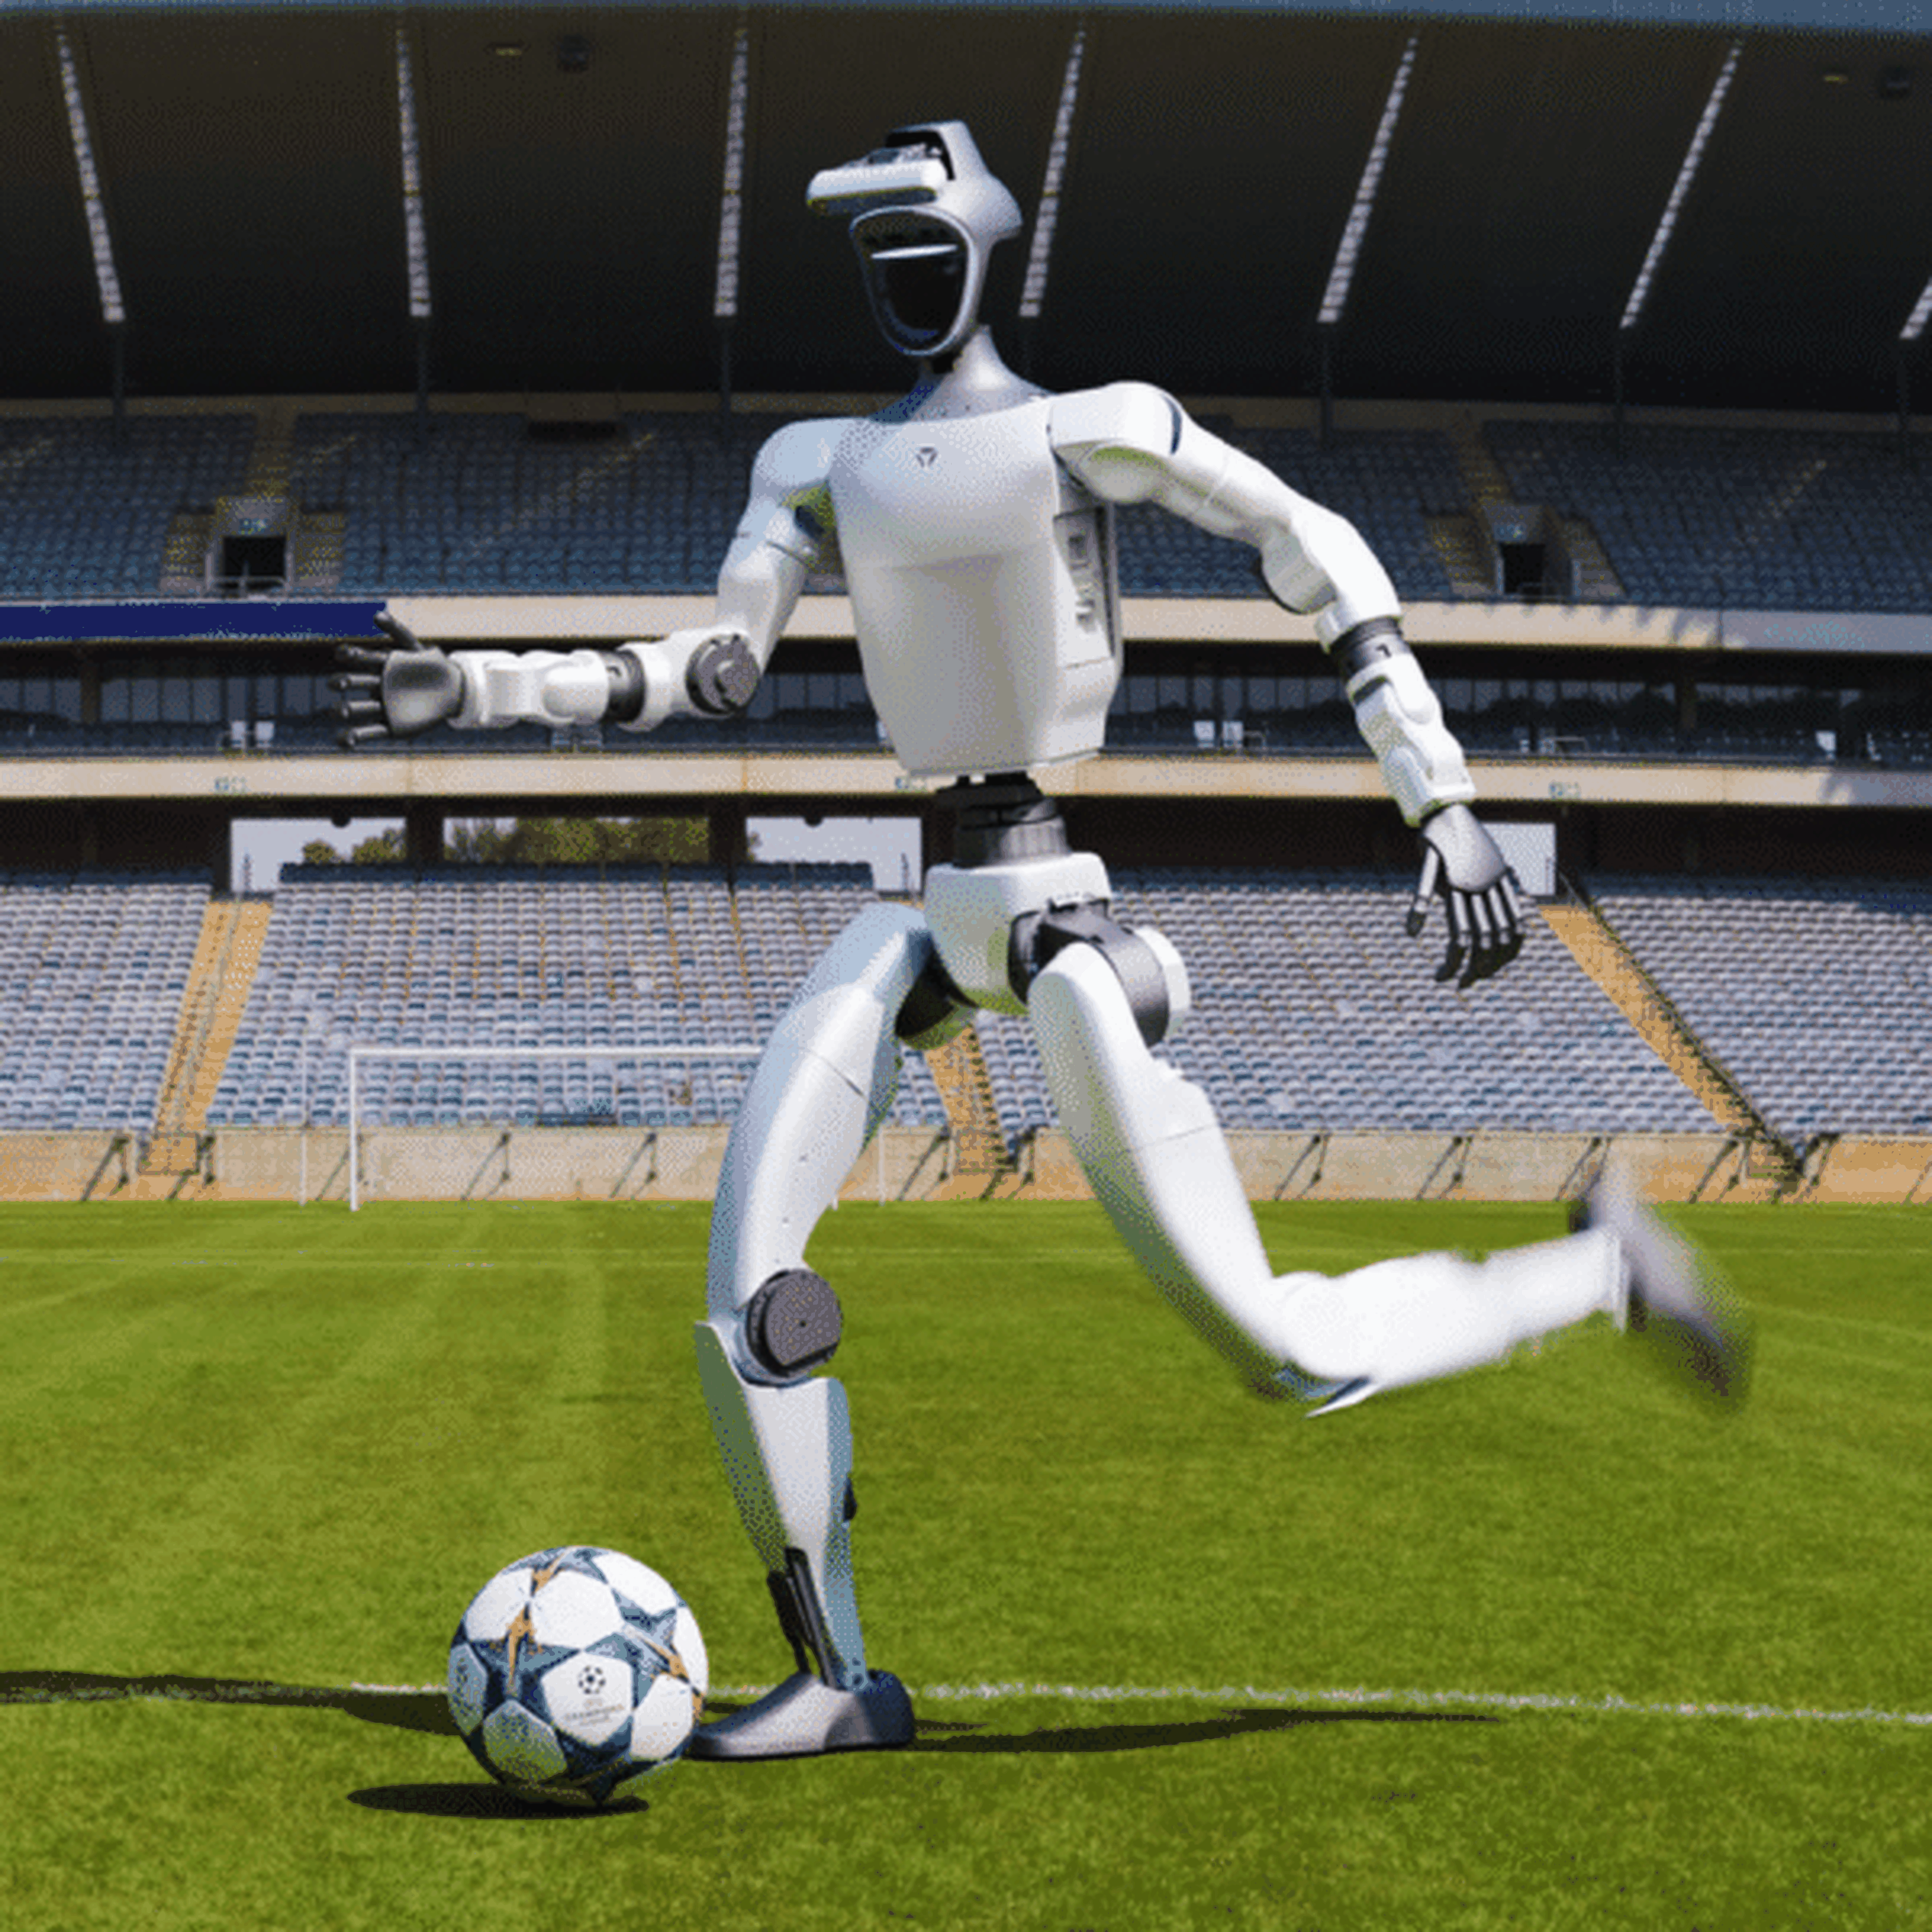
De Unitree G1 Comp ondersteunt de ontwikkeling van eigen bewegingsstrategieën met reinforcement learning. Unitree levert het framework unitree_rl_gym en ondersteunt zowel Isaac Gym als MuJoCo als simulatieomgevingen. De gedocumenteerde ontwikkelworkflow omvat het volledige proces van training in de simulatie en Sim2Sim-validatie tot Sim2Real-deployment op de fysieke robot. Voor de robotbesturing zijn high-level en low-level operation control-interfaces en een Status Service beschikbaar. DDS-communicatie en ROS-compatibiliteit maken integratie in bestaande robotica-softwareomgevingen mogelijk. Configureerbare environments, random seeds en trainingsiteraties ondersteunen reproduceerbare trainings- en ontwikkelworkflows voor humanoïde voortbeweging en competitierobotica.
Goedkope oplossingen gebouwd met RBTX
Boek een gratis videogesprek met onze experts


