Dobot Rover X1 Explorer Industrial | Robothond
Dobot Rover X1 Explorer
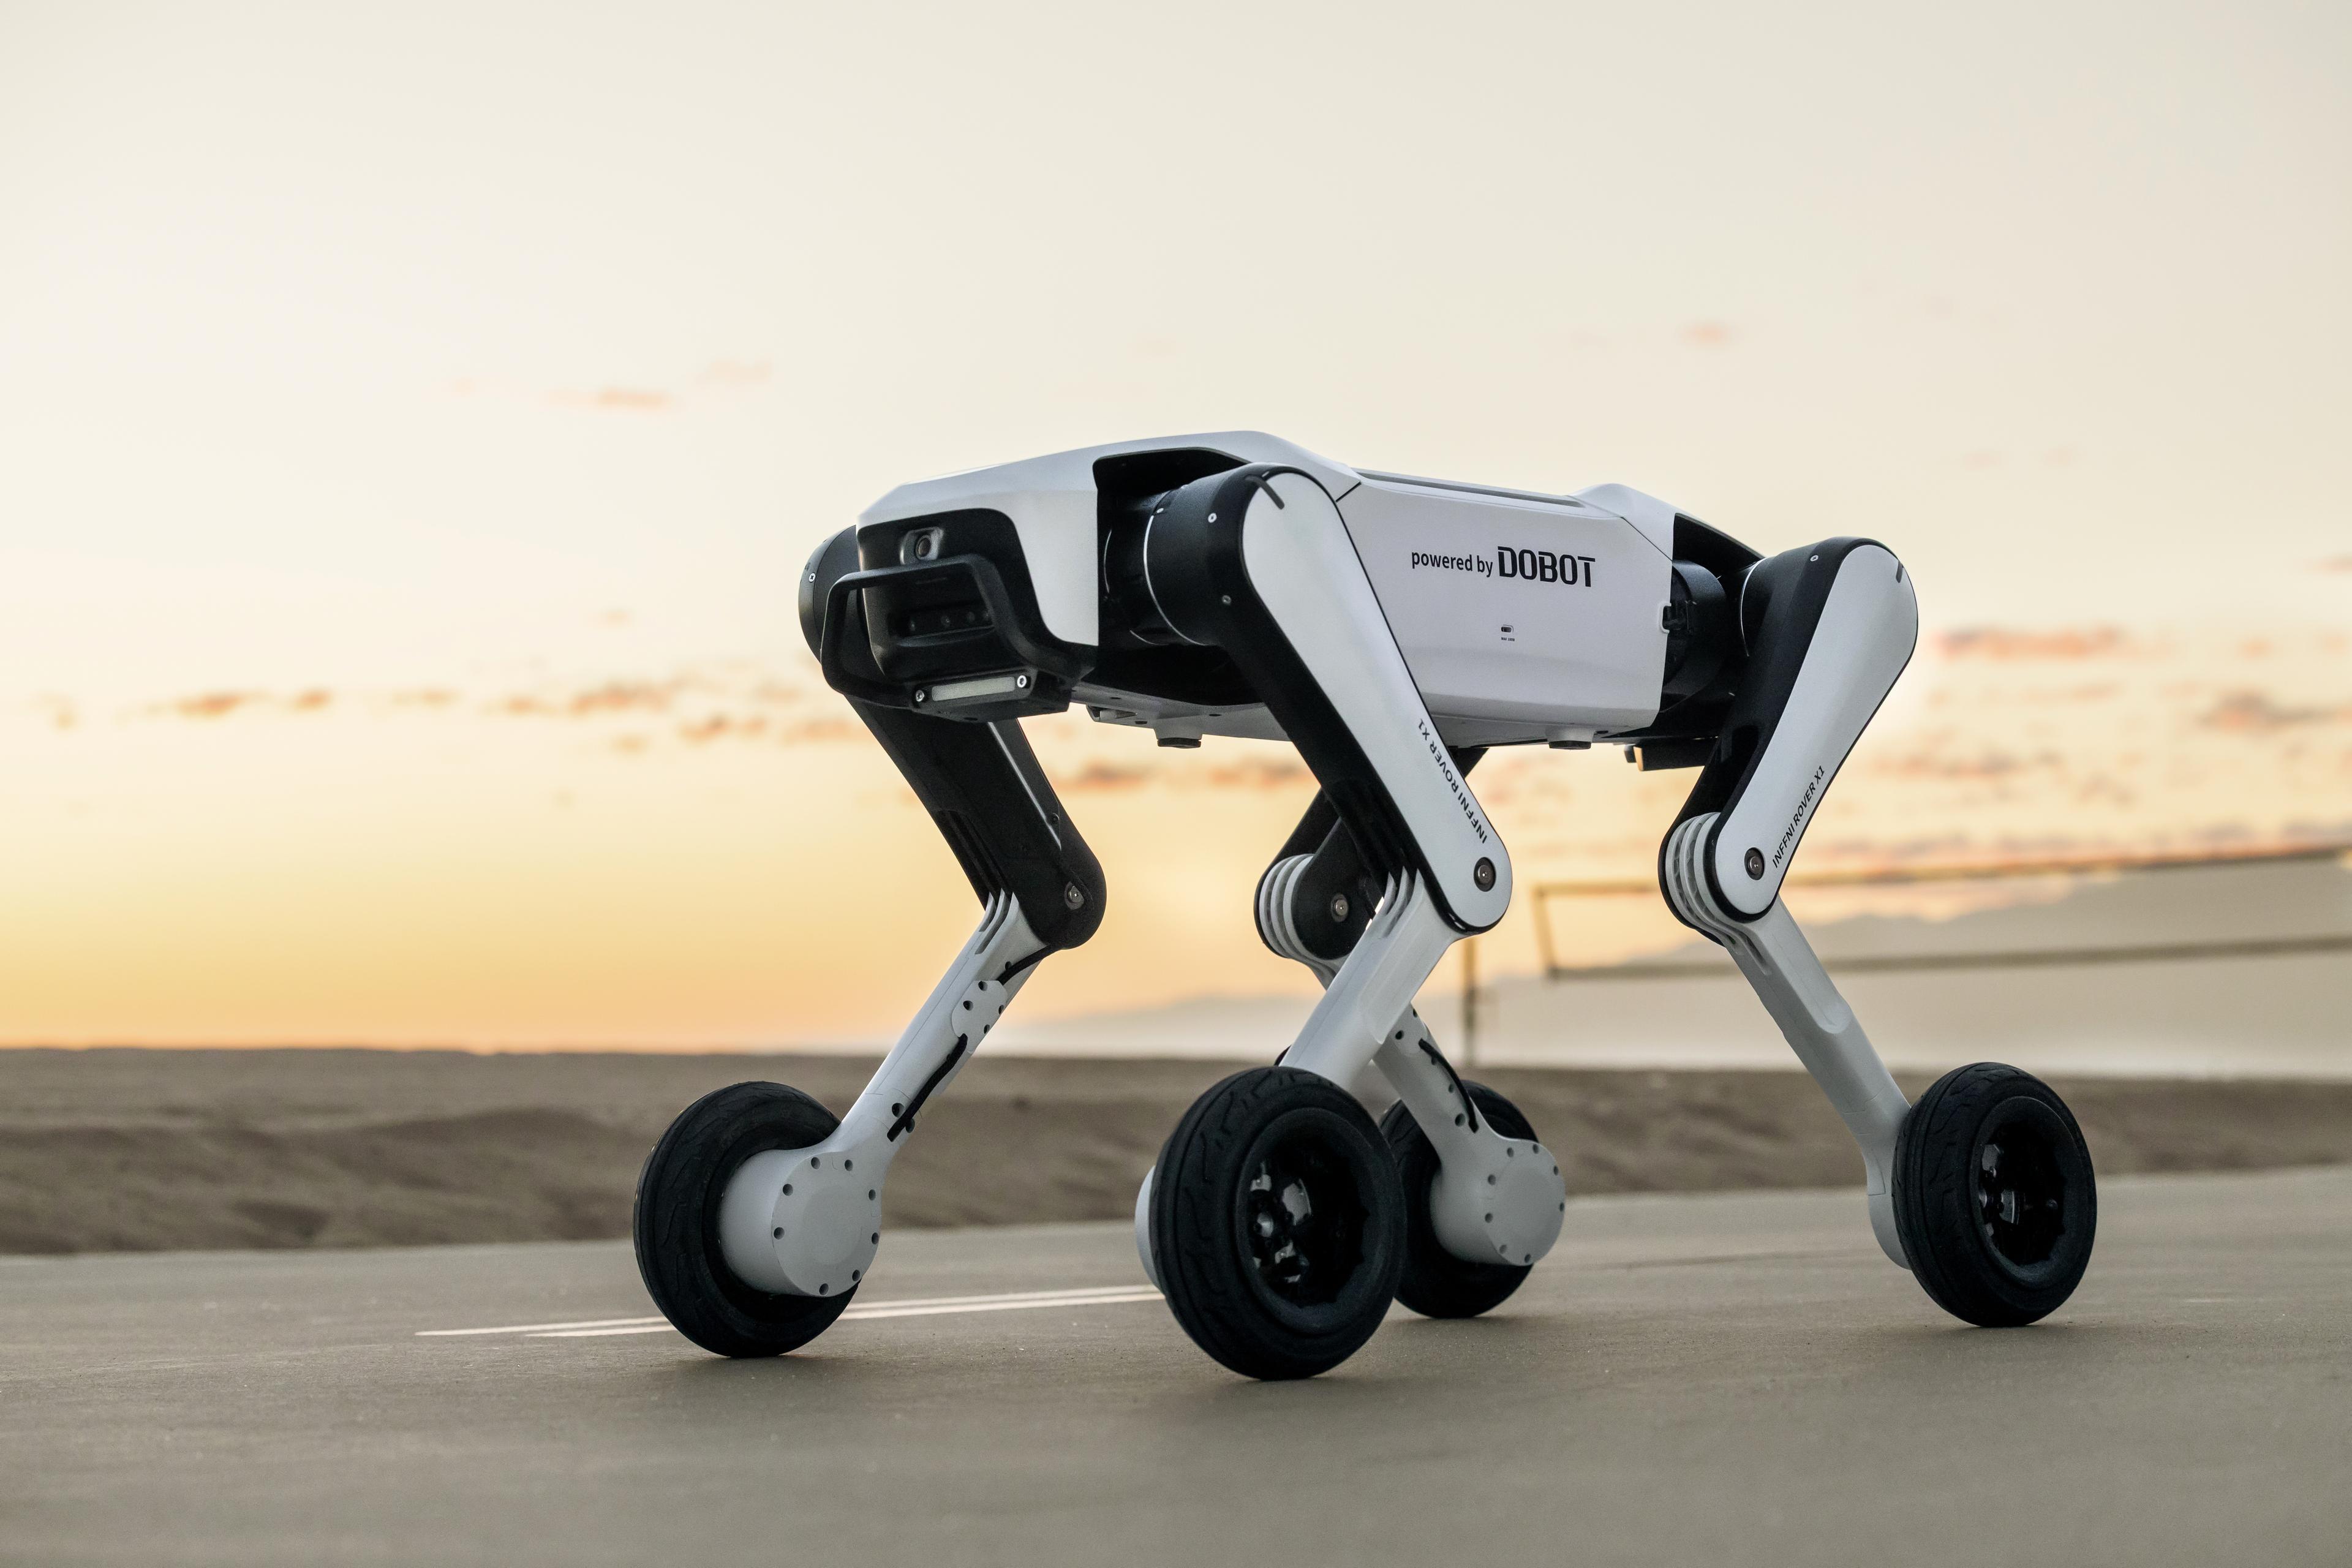
De Dobot Rover X1 Explorer is een door AI aangestuurde, vierpotige inspectie- en ontwikkelingsrobot die is ontworpen voor uitdagende omgevingen. Dankzij het hybride aandrijfsysteem met wielen en poten haalt hij snelheden tot 3 m/s, kan hij obstakels tot 16 cm hoog overwinnen en hellingen tot 35° beklimmen.
Camera’s aan de voor- en achterzijde met RGB-D-dieptesensoren leveren nauwkeurige omgevingsgegevens voor het autonoom ontwijken van obstakels, visuele persoonsvolging en spraakinteractie. Met een batterijduur tot 3 uur, een laadvermogen van 3 tot 7 kg, een geïntegreerde SDK en ondersteuning voor uitbreidingen zoals LiDAR- of infraroodcamera’s is de Rover X1 ideaal voor inspectie, gegevensverzameling, onderzoek en autonome robotica-toepassingen.
Hoogtepunten
Verschillen tussen de Rover X1 Explorer en de Rover X1
De Rover X1 Explorer is de op ontwikkeling en toepassing gerichte variant van de Rover X1. Waar de standaard X1 vooral is gepositioneerd als consumentenrobot voor dagelijks gebruik, de volgmodus, het transporteren van kleine lasten, contentcreatie en het patrouilleren in huis, verbreedt de Explorer de focus naar onderzoek, onderwijs, inspectie en de ontwikkeling van secundaire toepassingen. Hij beschikt over RGB-camera's aan de voor- en achterzijde met dieptemeting, geïntegreerde AI-functies zoals obstakelvermijding, visueel volgen en spraakinteractie, en een uniforme SDK voor high-level taken en low-level realtimebesturing. Hij is uitgerust met een accu van 8.000 mAh, goed voor een looptijd tot 3 uur, een draagvermogen van 3 tot 7 kg en optionele uitbreidingen zoals LiDAR- of infraroodcamera's.
Programmering, besturingssystemen en technische kenmerken van de Dobot Rover X1 Explorer
De Rover X1 Explorer is ontworpen als een open robotplatform voor ontwikkelaars, onderzoeksteams en onderwijsinstellingen. De uniforme SDK maakt het mogelijk om high-level functies zoals navigatie, taaklogica en bewegingsreeksen te combineren met low-level toegang tot realtimebesturing, snelheid, status en bewegingsgedrag. Hij ondersteunt C++- en Python-SDK's, camera-SDK's en simulatieomgevingen zoals Isaac Gym. De robot wordt bestuurd via een app met wifi, een Bluetooth-controller en in de toekomst 4G-afstandsbediening via een OTA-upgrade. Technisch beschikt hij over 1080p-camera's aan de voor- en achterzijde, dieptesensoren, AI-ondersteunde routeplanning, obstakelvermijding, volgmodus, spraakinteractie, snelheden tot 3 m/s en een klimvermogen van 30 tot 35°.
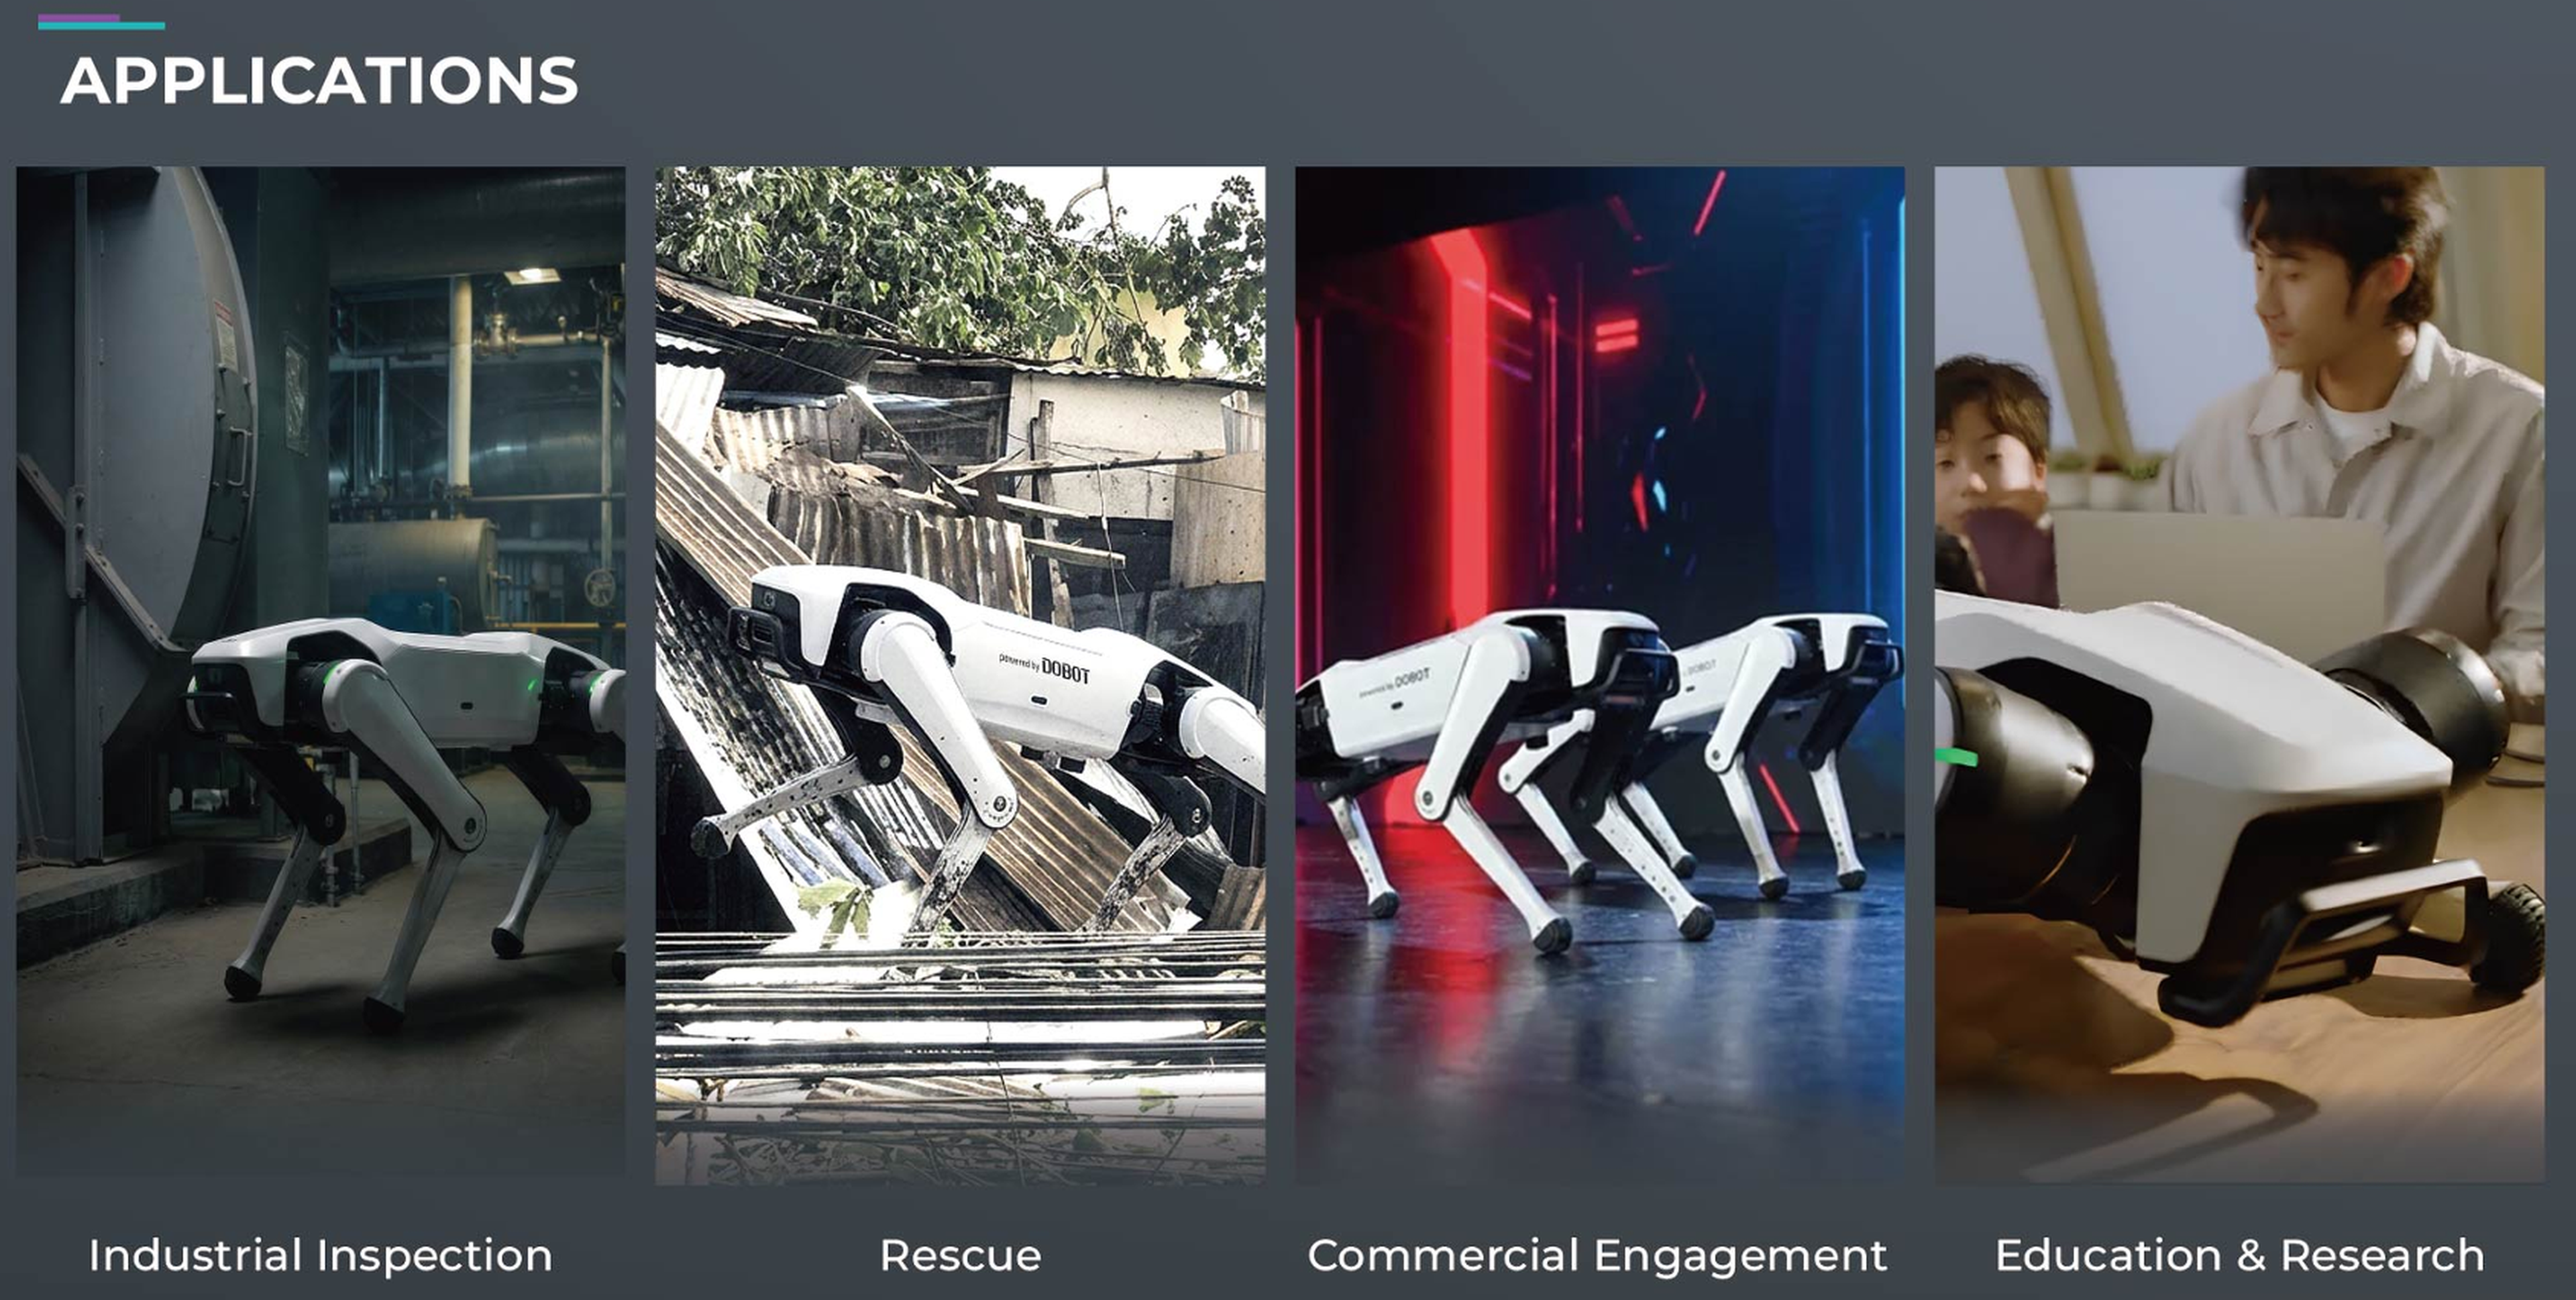
Mogelijke toepassingen en doelgroepen voor de Dobot Rover X1 Explorer
De Rover X1 Explorer is ideaal voor iedereen die mobiele robotica niet alleen wil demonstreren, maar ook praktisch wil inzetten, testen of verder wil ontwikkelen. In de industrie kan hij inspectierondes, gegevensverzameling en milieumonitoring uitvoeren op plekken die moeilijk toegankelijk zijn of een hoog risico vormen. In onderwijs en onderzoek dient hij als praktisch platform voor AI, SLAM, motion control, sensorfusie en autonome navigatie. Daarnaast is hij relevant voor reddingsscenario's, campustoezicht, rondleidingen, prototyping, roboticalaboratoria en contentcreatie. De Rover X1 Explorer is ontworpen voor universiteiten, onderzoeksinstellingen, systeemintegratoren, ontwikkelingsteams, industriële gebruikers en bedrijven die een compact, uitbreidbaar viervoetig platform zoeken.
Goedkope oplossingen gebouwd met RBTX
Boek een gratis videogesprek met onze experts